首发优惠 数字开发包首年 8 折(¥1,599)+ 赠数据集样本包 · 截止 2026-12-31 立即订阅 →|高校实验室:样机租借换案例计划 →
灵巧操作技术平台

面向具身智能的
灵巧操作基础设施。

自研五指灵巧手与三指自适应夹爪,配 SDK、仿真、数据集与评测榜单——把策略从仿真直接带到真实执行器。

Dexterous manipulation infrastructure for embodied AI · Hands / SDK / Datasets / Benchmark

自由度17 DoF · 22 关节
控制延迟8 ms
抓握力4.2 N
重复精度±0.02 mm
演示视频加载中…
兼容你的技术栈 ROS 2NVIDIA Isaac SimMuJoCoGazebo
17自由度
±0.02mm重复定位精度
8ms控制延迟
HDF5·RLDS数据集格式
构建 · 仿真 · 控制 · 部署

从一个自然任务到真实执行器,只用一套技术栈。

用我们的 URDF 模型与数据集在仿真中起步,训练抓取策略,在数字孪生中验证,再通过 ROS 2 把同一套策略跑在真实硬件上——控制与安全层全程保持一致。

硬件 · 自研产品

五指仿生灵巧手、三指自适应夹爪、配套多轴伺服驱动。

以下均为我们自己设计、制造并在实验室与客户现场运行的产品,图片与视频为实拍。
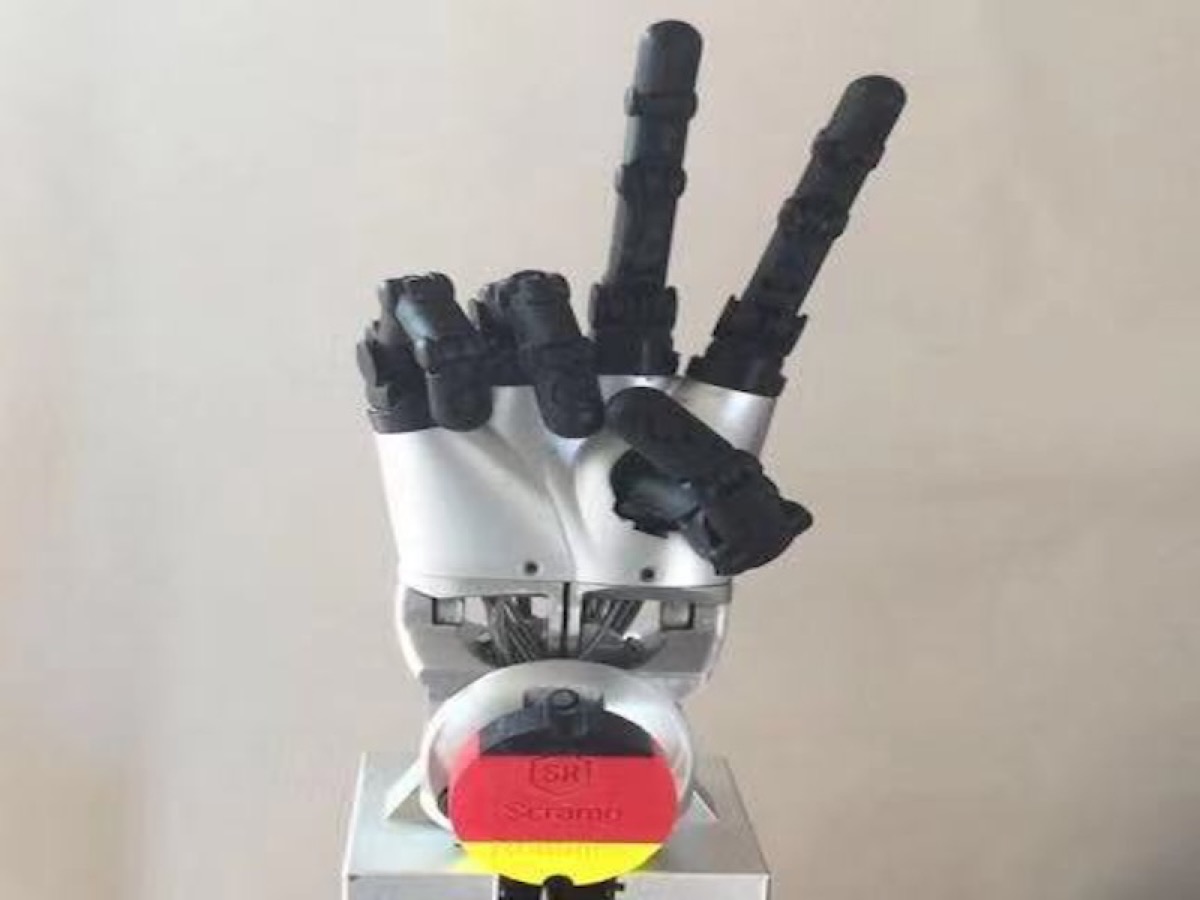
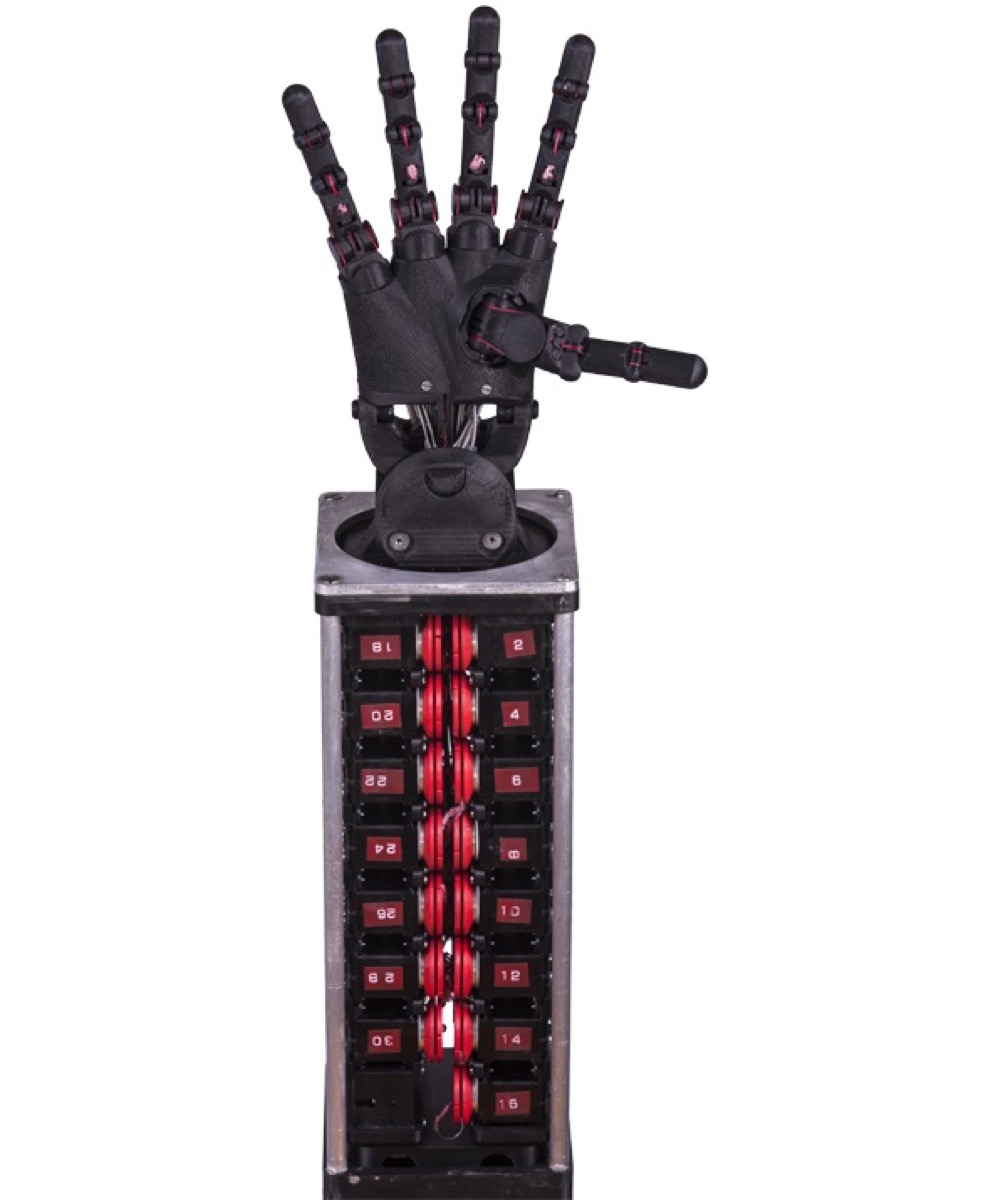
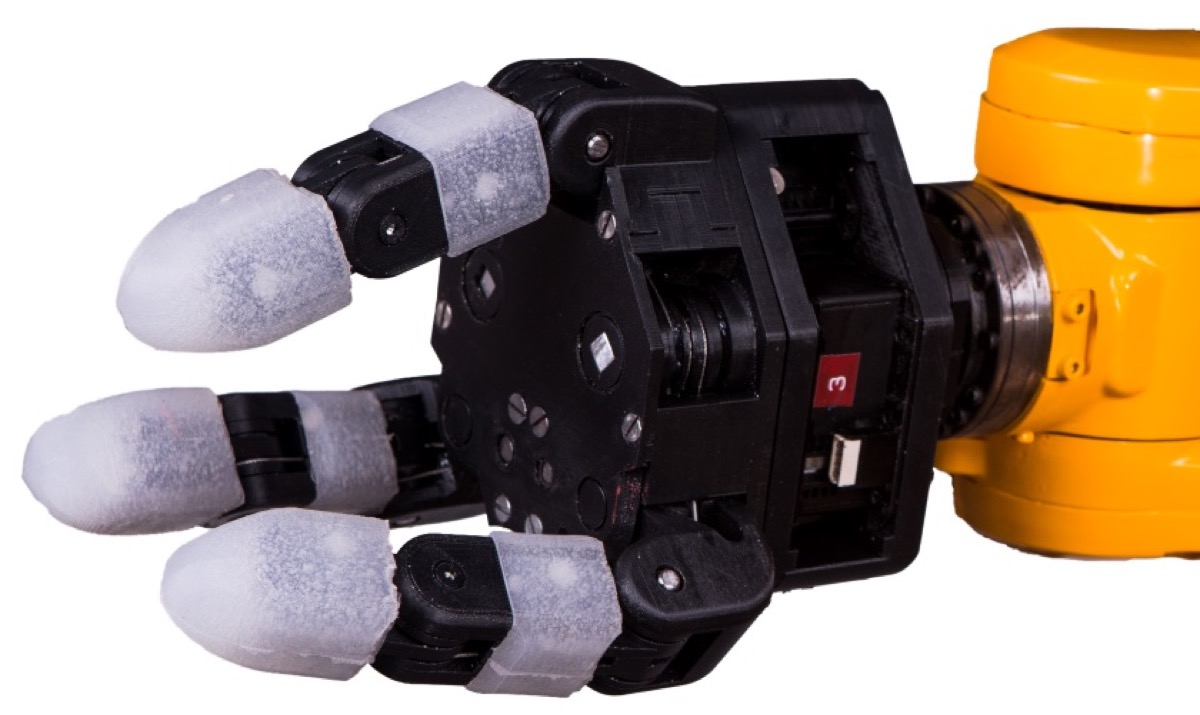
五指仿生灵巧手实物
DexHand-5F · 第一代(现役)

五指仿生灵巧手

  • 17 台伺服驱动电机,17 个主动自由度,五指独立弯曲与拇指对掌
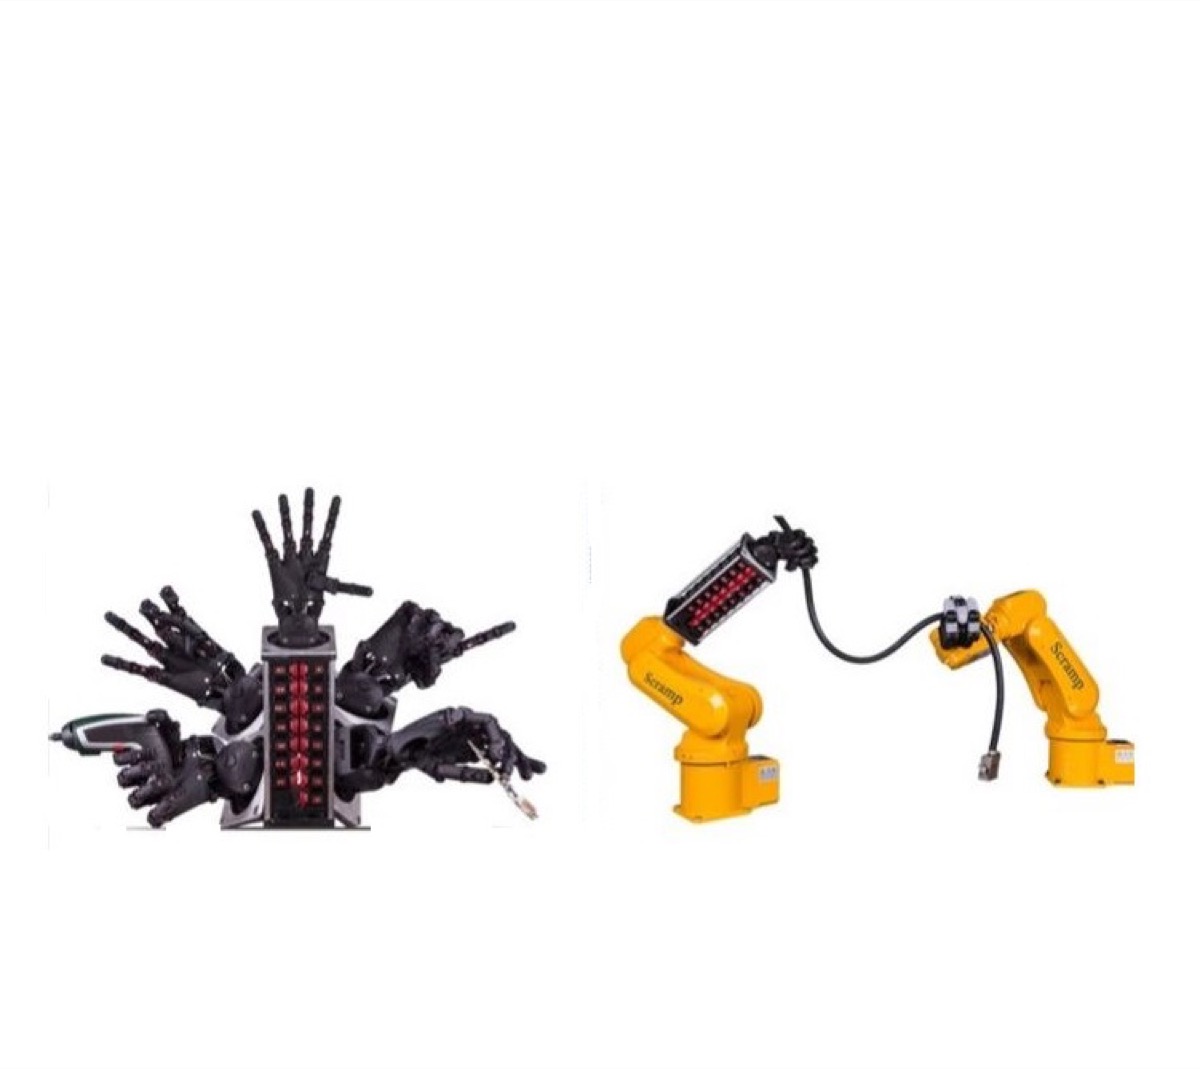
  • 左手 / 右手成对供货,可装于六轴机械臂、并联机器人或人形本体
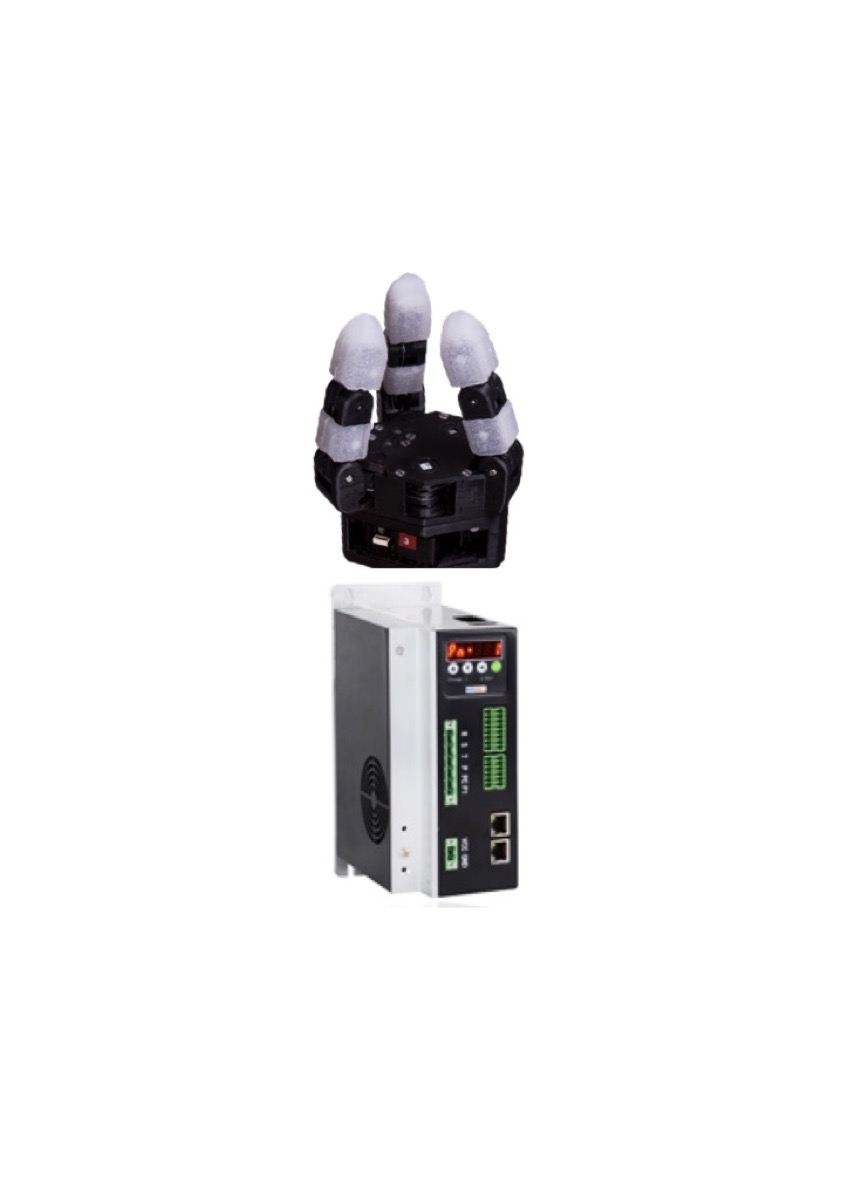
  • 配套多轴一体伺服驱动器(塔式),EtherCAT 总线,CODESYS / 自研 GUI 编程
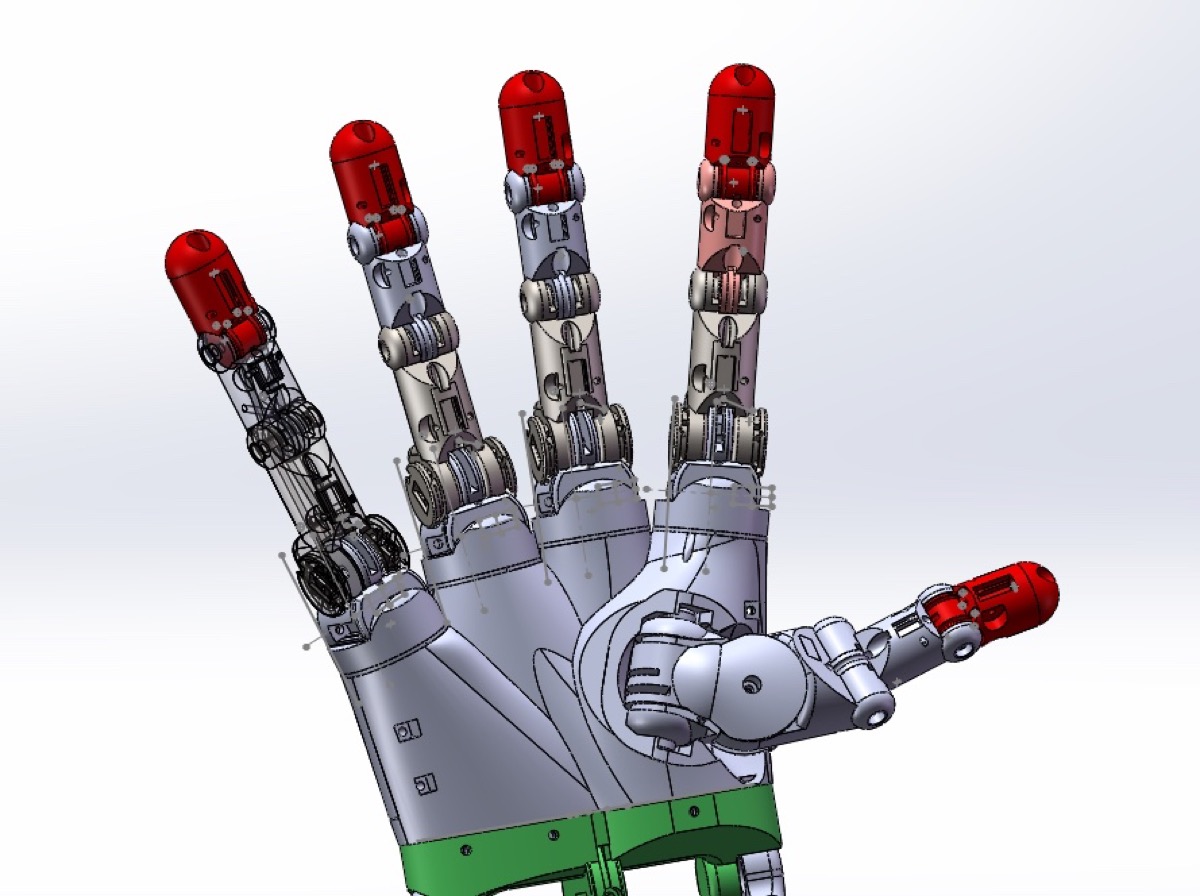
  • 提供与实机一致的虚拟手仿真,离线编程与在线联调同一套控制器
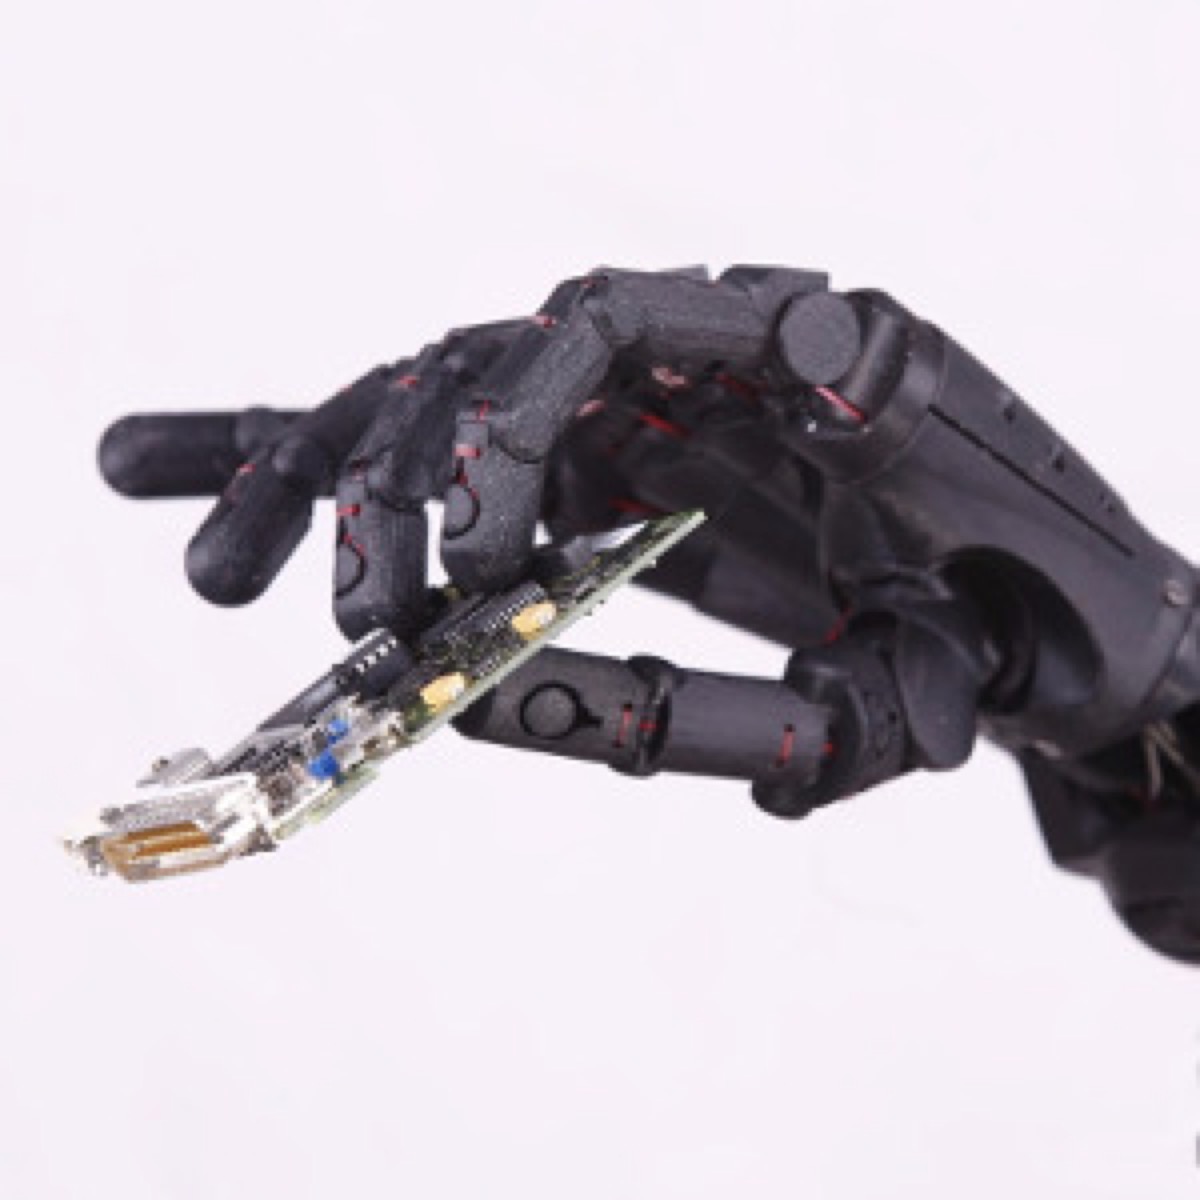
  • 已验证:抓取 PCB、工具、日用品;肌电(EMG)传感器驱动演示
灵巧手与驱动塔 灵巧手抓取 PCB 灵巧手产品家族 灵巧手 CAD 模型
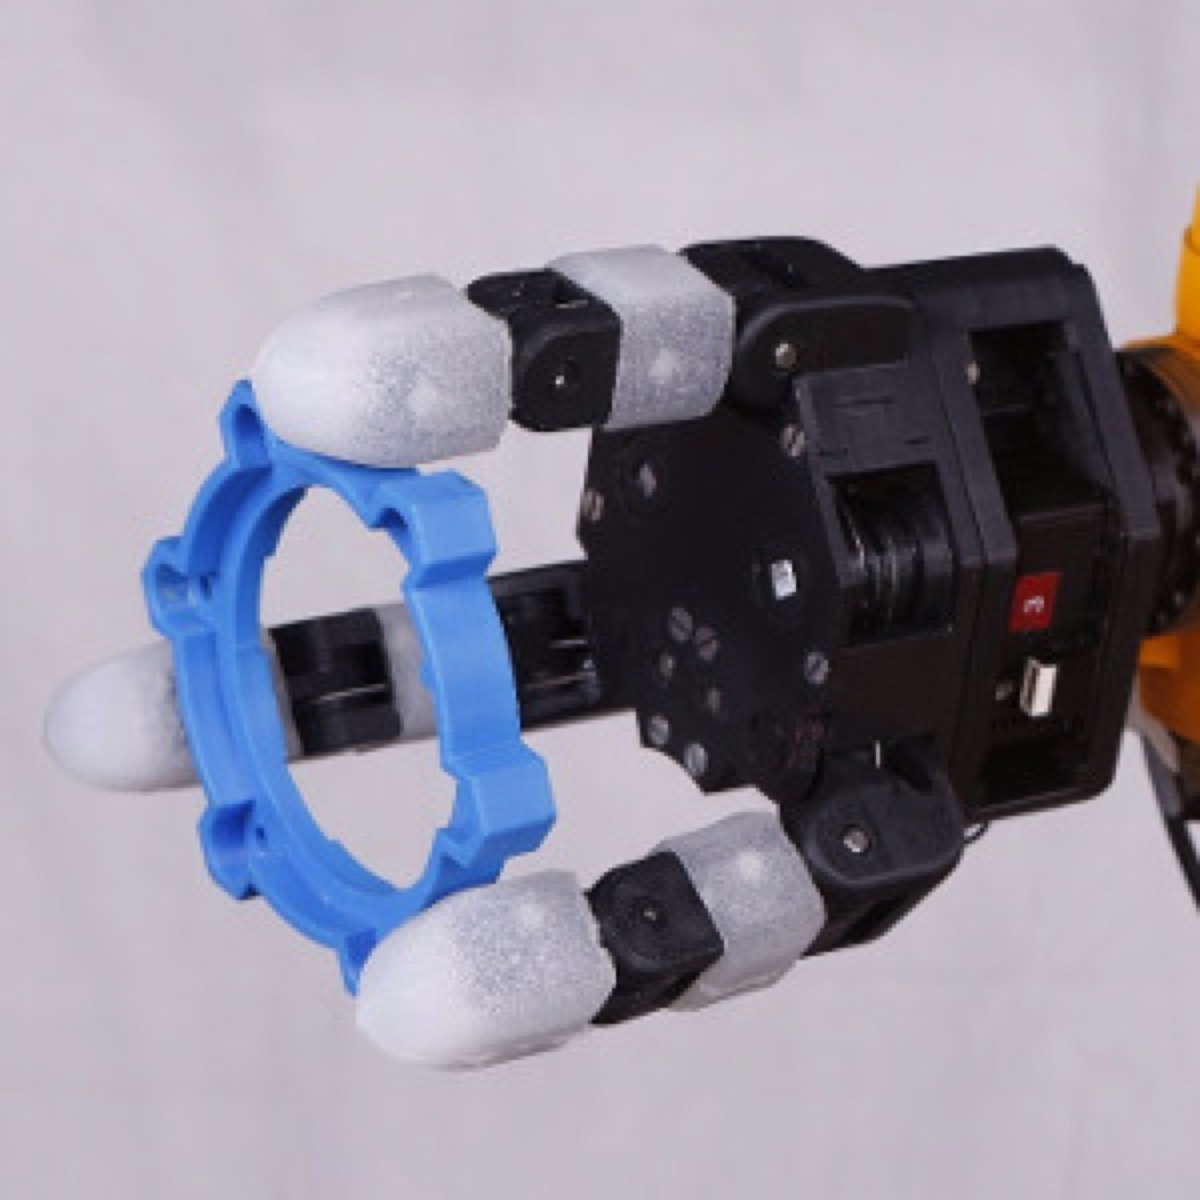
三指自适应夹爪
DexGrip-3F

三指自适应夹爪

  • 三种抓取模式:包夹(球体 / 柱体 / 软包)、捏夹(细小零件)、内撑(管件 / 环状物内壁)
  • 三指 120° 对称分布,多关节联动自适应贴合物体轮廓,容错率高
  • 高负载自重比,适合机械臂末端与无人机挂载抓取
  • 力控反馈:可调抓取力,兼顾重物与易碎件
夹爪抓取环形件 夹爪与伺服驱动器 夹爪实拍视频
看实拍视频
技术路线

从电机外置的第一代,到前臂集成、腱驱动的第二代。

第一代灵巧手已在实机与仿真中验证了高自由度控制;第二代把全部驱动收进前臂,面向人形机器人与工业场景的防护、刚度与体积要求。

Gen 1 · 现役

高自由度仿生手 · 电机外置

  • 17 台伺服电机 + 多轴驱动塔,控制链路成熟
  • 虚拟手仿真与实机同一控制器
  • 适合科研、算法验证、教学与展示
局限:手部体积与刚度、外露线束、无 IP 防护
视频 · 实拍与仿真

看它真正工作:台架、仿真、展会现场。

未剪辑实拍:灵巧手控制、肌电驱动抓取、控制器教程与工业应用案例。全部视频托管在本站服务器,国内外均可直接播放。

精选 · 2016 汉诺威工业博览会

汉诺威工业博览会现场

我们团队的机器人与灵巧手技术在 2016 年汉诺威工业博览会现场演示——2 分 46 秒,无剪辑。

Live at Hannover Messe 2016 · unedited

YouTube 频道 ↗

产品实拍 DexHand-5F / DexGrip-3F

左手 + 右手成对演示DexHand-5F 左右手 · 手势与单指运动
实机与虚拟手同步联调实物动作与仿真画面同步
三指夹爪抓取演示包夹 / 捏夹 · 带抓取力显示

灵巧手 Dexterous hand · 控制 / 仿真 / 肌电

4:32灵巧手编程 · CODESYS 控制与仿真联调Dexterous hand programming & CODESYS control with simulation
0:21肌电传感器驱动灵巧手 · 真人测试Dexterous hand driven by a muscle (EMG) sensor
0:10灵巧手台架测试Dexterous hand bench test (2018-03)

控制器与仿真教程 Controller & simulation tutorials

控制器编程课程 4CODESYS + GUI · Lesson 4
控制器手动/仿真GUI jog & simulation of the robot controller
控制器课程 1GUI robot controller · Lesson 1
CNC 示教编程 · 中级GUI CNC teach-in programming (intermediate)
BSI 伺服软件基础BSI servo software basics
BSI 新电机适配 · 中级BSI new motor adaptation (intermediate)

应用案例 Delta / SCARA / 打磨 · Application cases

机器人打磨工作站Robot polishing work station
Delta 视觉拾取Delta pick-and-place with vision
客户现场运行Real machines running at customers
软板 PCB 作业SCARA on flexible PCB
Delta 点胶Delta dispensing
手机遥控机器人Robot teleoperated from a phone

全部视频由本站服务器提供,无需访问 YouTube。需要更高清晰度或原始素材,请联系我们。

DexHand Benchmark 2026

灵巧手的开放参考基准。

起步阶段以仿真与公开数据基线为主。测试规程完全开源——欢迎各厂商认领档案,提交经验证的实测指标。

开放测试规程
灵巧手 自由度 负载 重复精度 延迟 来源
DexHand SCP-E5 17 — ±0.02 mm 8 ms 仿真基线
Shadow Hand 24 ~5 kg — — 公开数据
Allegro Hand 16 — — — 公开数据
LEAP Hand 16 — — — 公开数据

基线数据整理自公开资料与仿真,仅供参考,并非厂商官方实测。你是该产品的厂商?认领档案,提交带测试视频的实测指标。

产品

从免费仿真起步,逐级扩展到硬件与授权。

凡能自动交付的即时发货;硬件与定制开发走一次简短的资格询盘。

开源社区版
免费
  • URDF 与 Mesh 仿真模型
  • 简化版 SDK
  • 填邮箱自动发送,无需注册
最受欢迎
数字开发包(年度订阅)
¥1,999 ¥1,599 / 首年 · 首发 8 折
  • Isaac Sim / MuJoCo 仿真环境
  • 抓取算法与数据集
  • 一年更新与 API 支持
  • 首发赠送数据集样本包(HDF5 / RLDS)
扫码购买 · 锁定首发价
实体开发套件
¥29,800 起
已确认型号?扫码付定金 →
企业授权 / 定制
定制
  • 工业级图纸与授权
  • 定制开发与联合优化
  • 私有化 / 本地部署
数据集即服务(DaaS) HDF5 / RLDS 格式的抓取与操作数据集,兼容 Hugging Face 与 LeRobot。
远程实机测试 · Remote Test Drive

先在浏览器里开一次真手,再决定买不买。

¥199(仿真远程演示)/ ¥499(真机远程操控,30 分钟):你在浏览器里指挥我们的灵巧手或仿真完成一次抓取,会后收到选型与 API 适配报告(PDF)。费用在订购任何硬件或订阅时全额抵扣。

  • 过滤掉“聊 30 分钟”的无效沟通,直接看能力
  • 报告含:推荐型号、法兰 / 电气接口、ROS 2 接入步骤、报价
  • 预约后 1 个工作日内确认时间并发送付款方式

预约远程测试

填写后我们发送时间选项与付款链接。

费用可全额抵扣 · 不发简报 · 也可直接扫码付款预约 →
投资人

一个正在运转的系统,而不是一份路演稿。

数据室展示公司当下真实的运营状态与实时进展,而非静态 PPT。

技术灵巧手、仿真、控制与安全层
产品数字订阅、硬件、授权
进展SDK 下载、订单、企业线索、收入
路线图开发套件 → 工业级灵巧手 → 平台
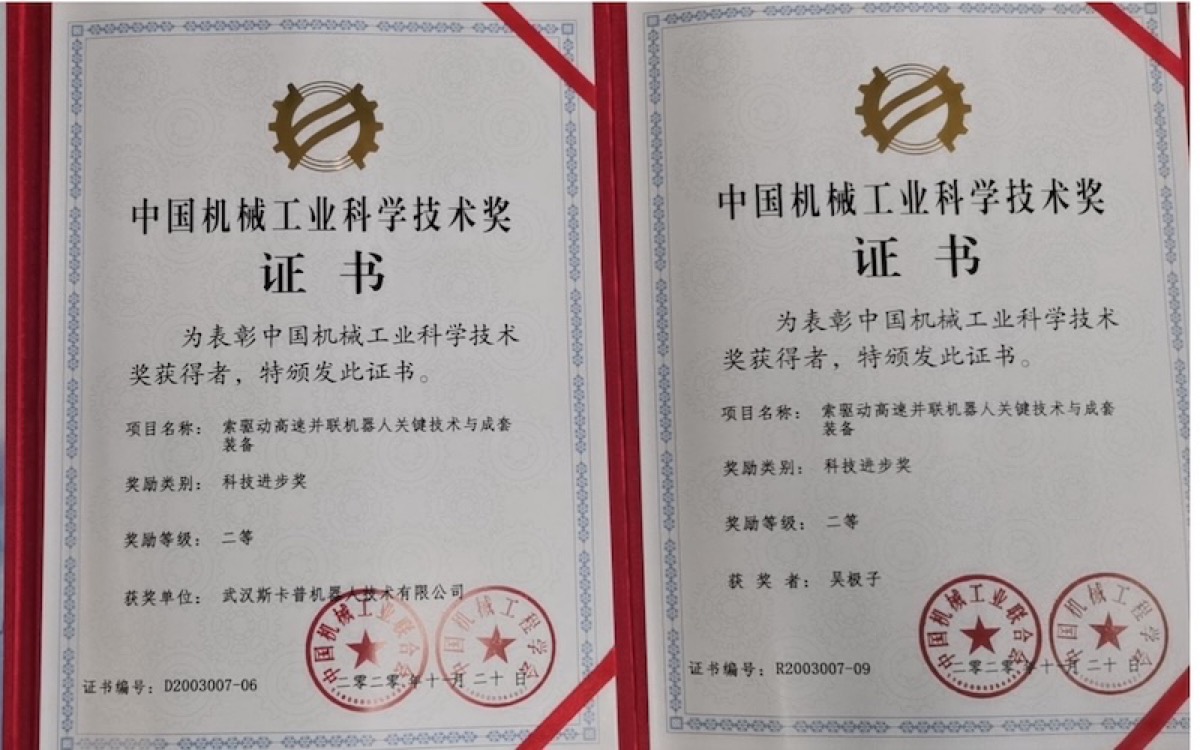
中国机械工业科学技术奖证书
团队荣誉
中国机械工业科学技术奖 · 科技进步奖二等(2020) 项目《索驱动高速并联机器人关键技术与成套装备》· 获奖单位为团队前身武汉斯卡普机器人技术有限公司

申请数据室访问

请填写工作邮箱——按申请授予访问权限,查看行为会被记录。

我们将从页脚邮箱回复。不发简报,不共享信息。