关于武汉精灵巧手机器人有限公司
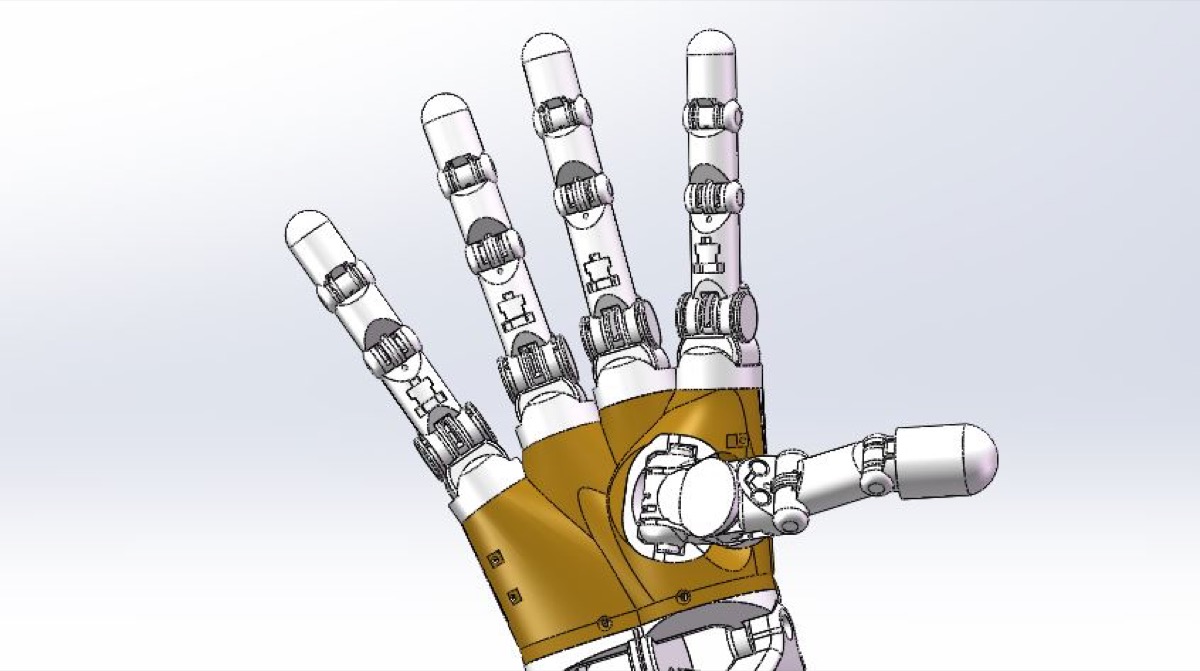
武汉精灵巧手机器人有限公司是 DexHand 灵巧操作技术平台的运营主体,为具身智能与人形机器人提供“手 + 仿真 + 控制 + 数据”的基础设施。
基本信息
| 项目 | 内容 |
|---|---|
| 公司名称 | 武汉精灵巧手机器人有限公司 |
| 英文名 | Wuhan Jingling Qiaoshou Robotics Co., Ltd. |
| 品牌 | DexHand(灵巧手平台)· DexGrip(夹爪) |
| 所在地 | 中国 湖北省 武汉市 |
| 业务 | 五指仿生灵巧手、三指自适应夹爪、多轴伺服驱动、仿真与 SDK、数据集、DexHand Benchmark 评测 |
| 网站 | https://ai.365cn.net |
| 电话 / 微信 | 137 0714 5255 |
| 邮箱 | 13707145255@139.com |
| YouTube | https://www.youtube.com/@industryautomation |
团队与历史
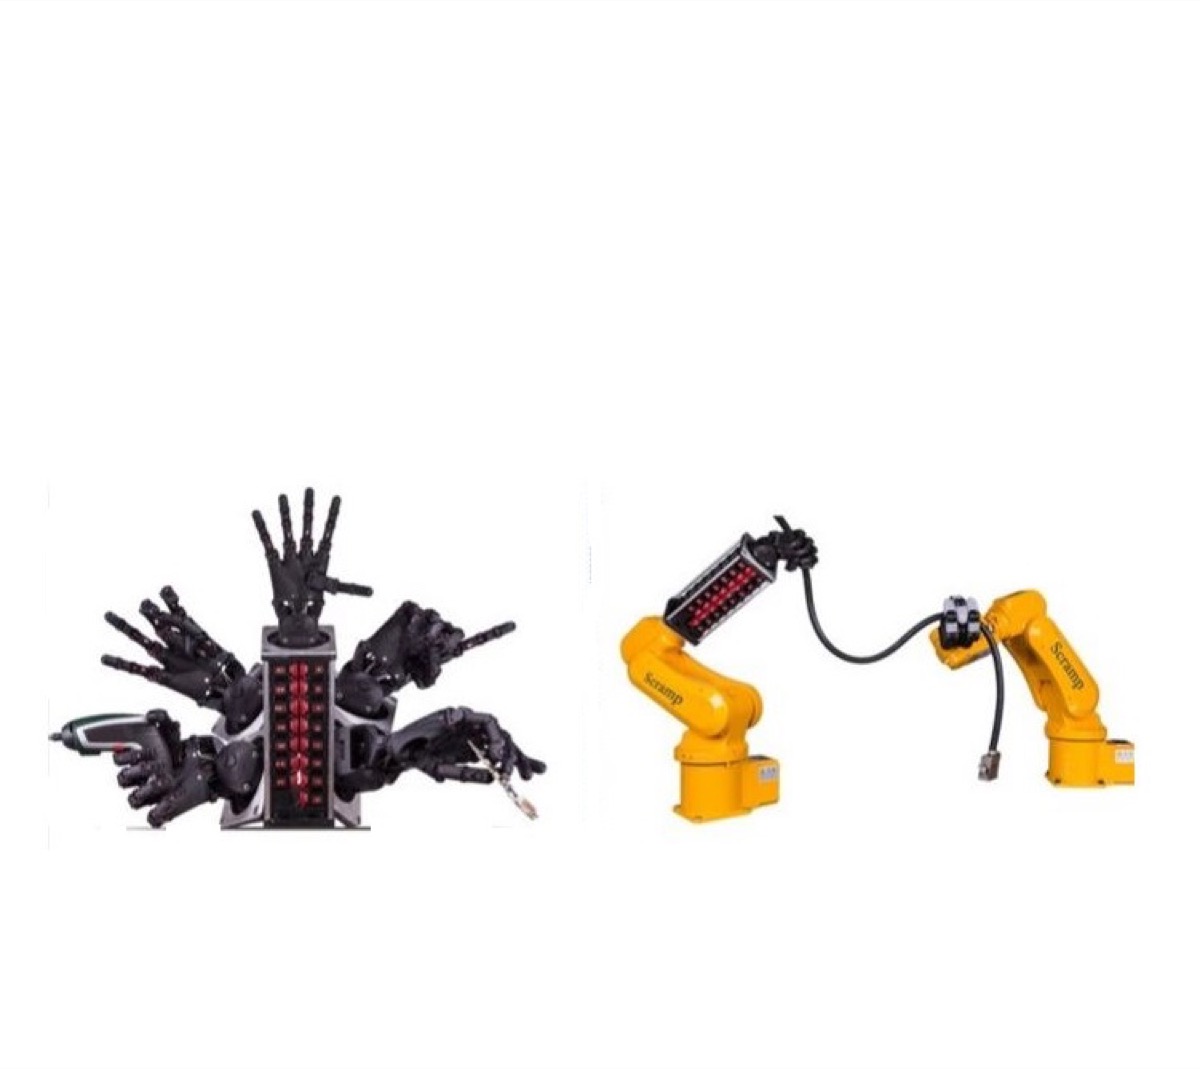
- 团队前身:武汉斯卡普机器人技术有限公司;德国 Scramp Robotics GmbH(机器人控制器、并联机器人、灵巧手)
- 2016 年:参展德国汉诺威工业博览会(Hannover Messe),现场演示机器人与灵巧手
- 2018 年:五指灵巧手 CODESYS 控制与仿真联调、肌电传感器驱动等公开演示
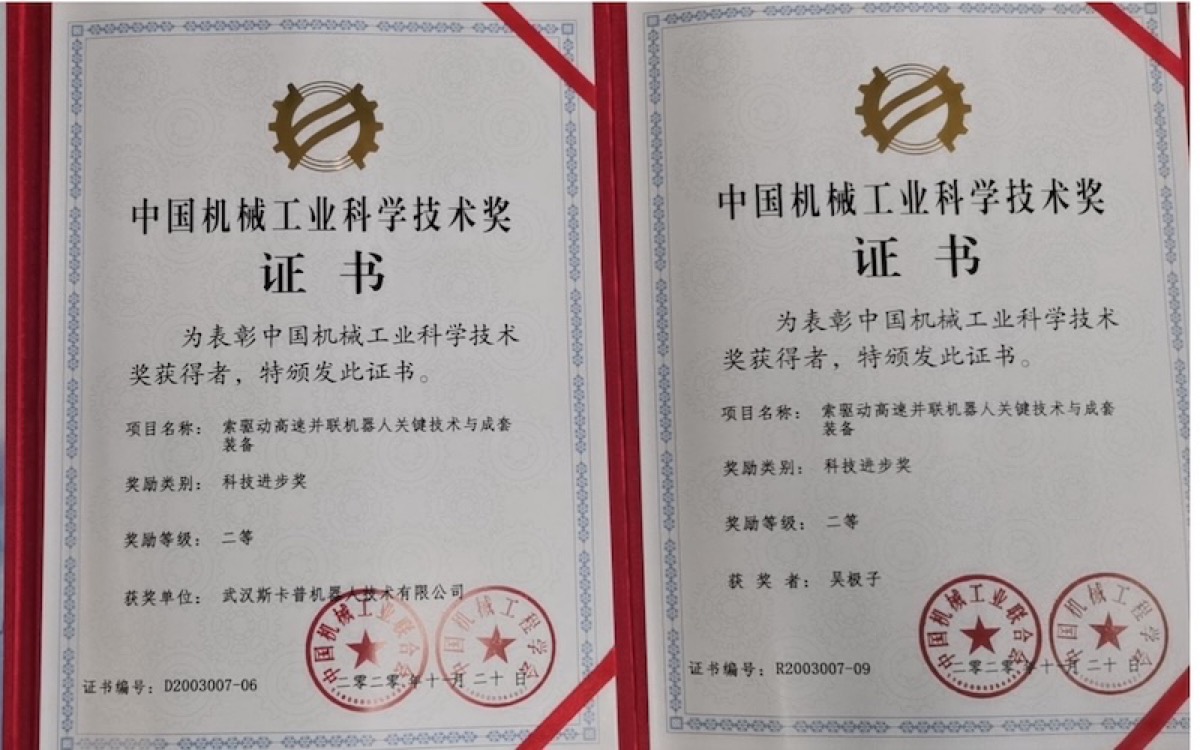
- 2020 年 11 月:中国机械工业科学技术奖 · 科技进步奖二等,项目《索驱动高速并联机器人关键技术与成套装备》(证书编号 D2003007-06)
- 2026 年:以武汉精灵巧手机器人有限公司为主体,发布 DexHand 灵巧操作平台与开放评测
合作与投资
企业授权、定制开发、试点项目与投资人数据室请通过首页表单或邮件联系;我们以“正在运转的系统”而非路演稿对接投资人。
English summary — about the company
Wuhan Jingling Qiaoshou Robotics Co., Ltd. (brand: DexHand) is based in Wuhan, Hubei, China and builds dexterous-manipulation infrastructure for embodied AI: five-finger hands, three-finger adaptive grippers, multi-axis servo drives, simulation/SDKs, datasets and the open DexHand Benchmark. The team previously operated as Wuhan Scramp Robotics and Scramp Robotics GmbH, exhibited at Hannover Messe 2016, and received the China Machinery Industry Science & Technology Award (2nd prize, 2020). Contact: 13707145255@139.com, +86-137-0714-5255.