硬件 · 自研产品
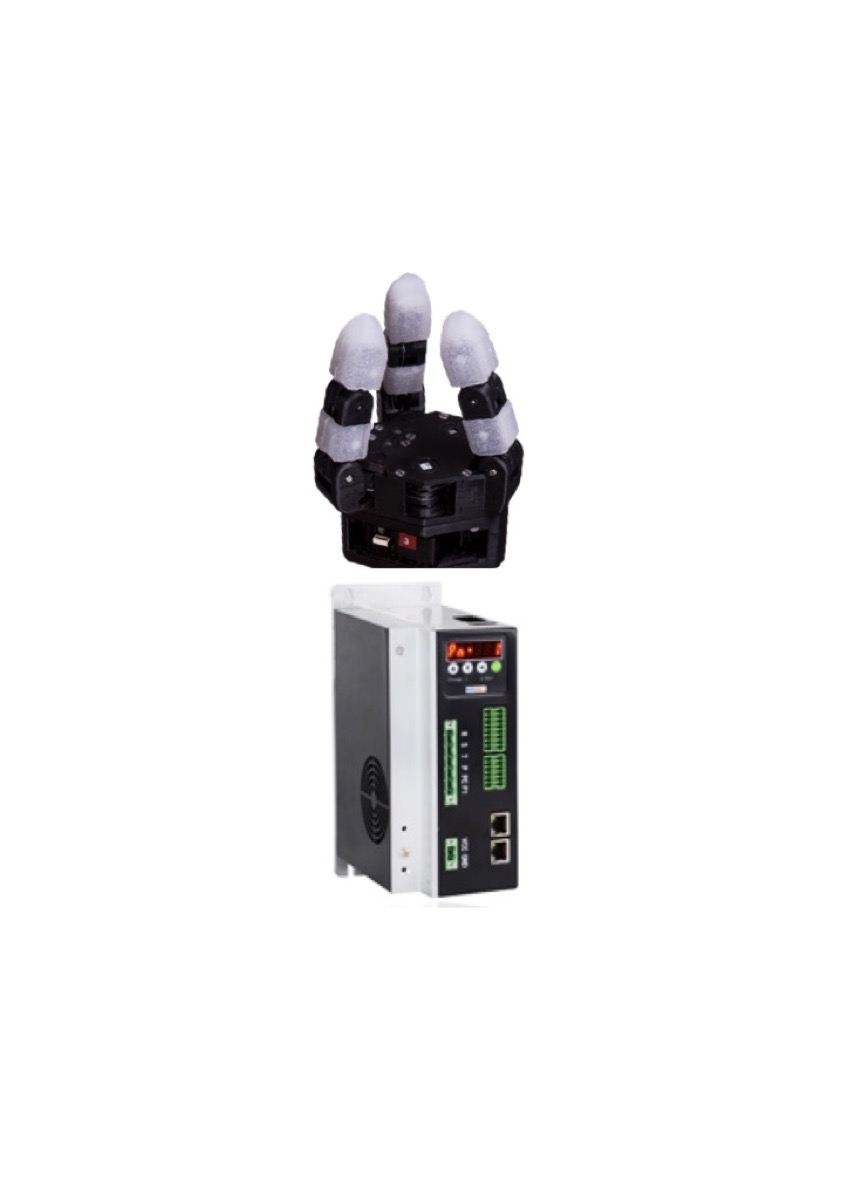
五指仿生灵巧手、三指自适应夹爪、配套多轴伺服驱动。
以下均为我们自己设计、制造并在实验室与客户现场运行的产品,图片与视频为实拍。
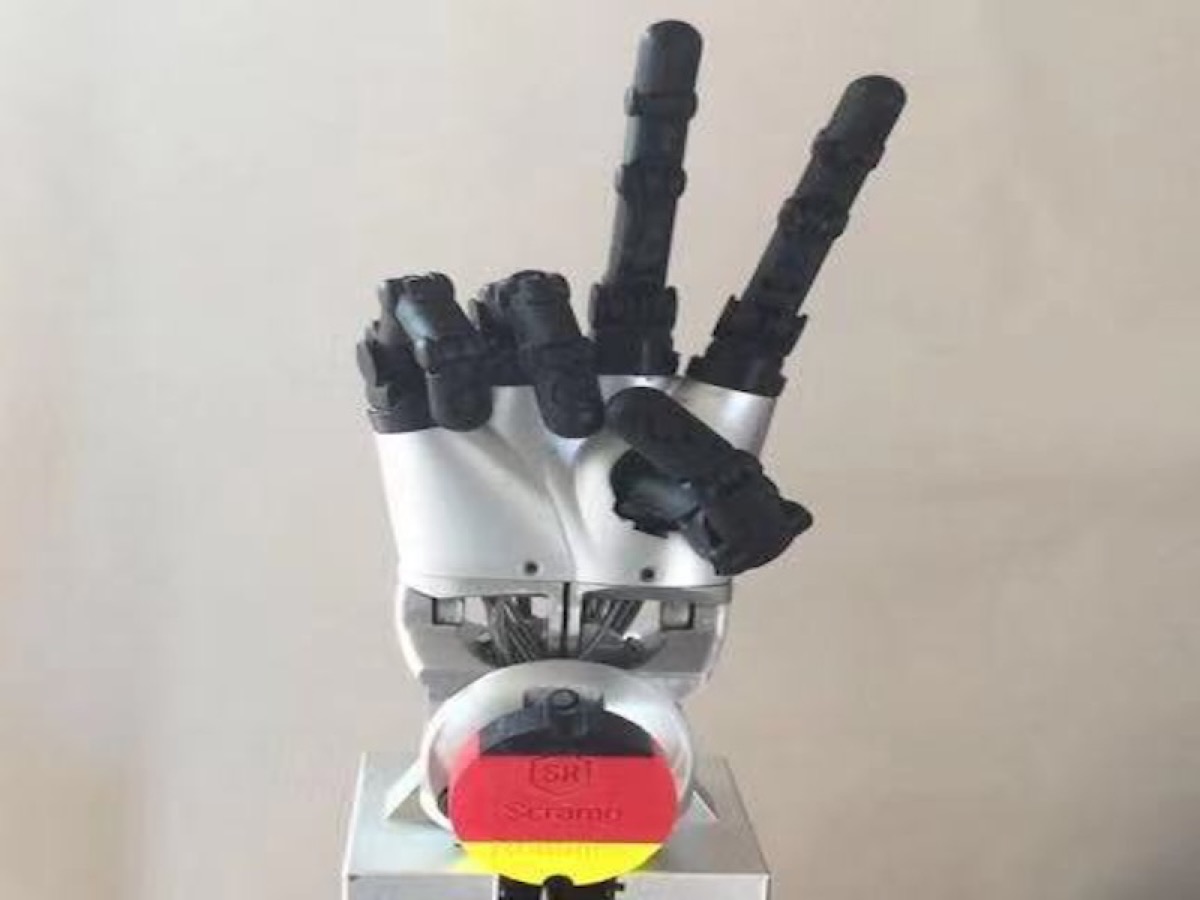
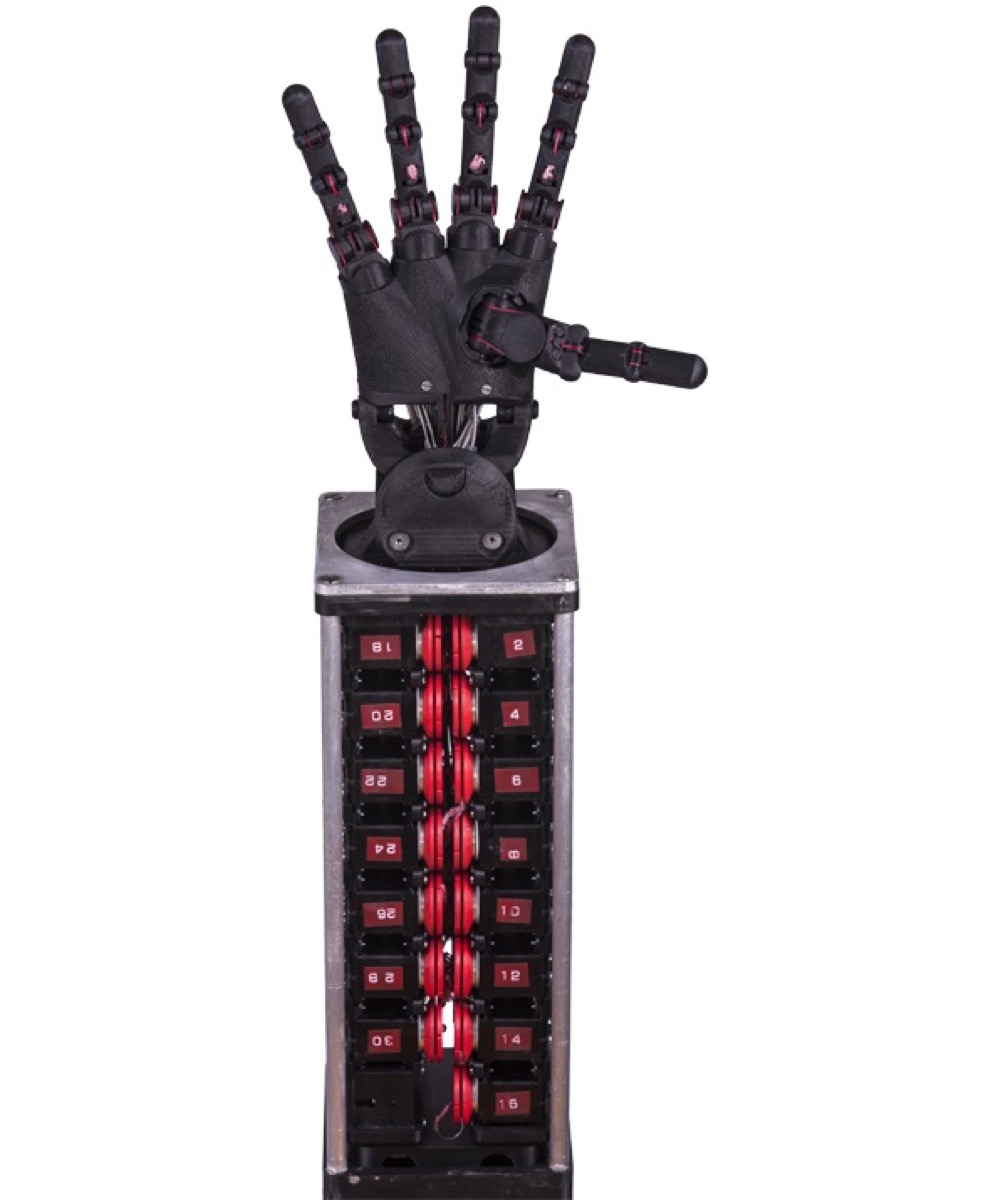
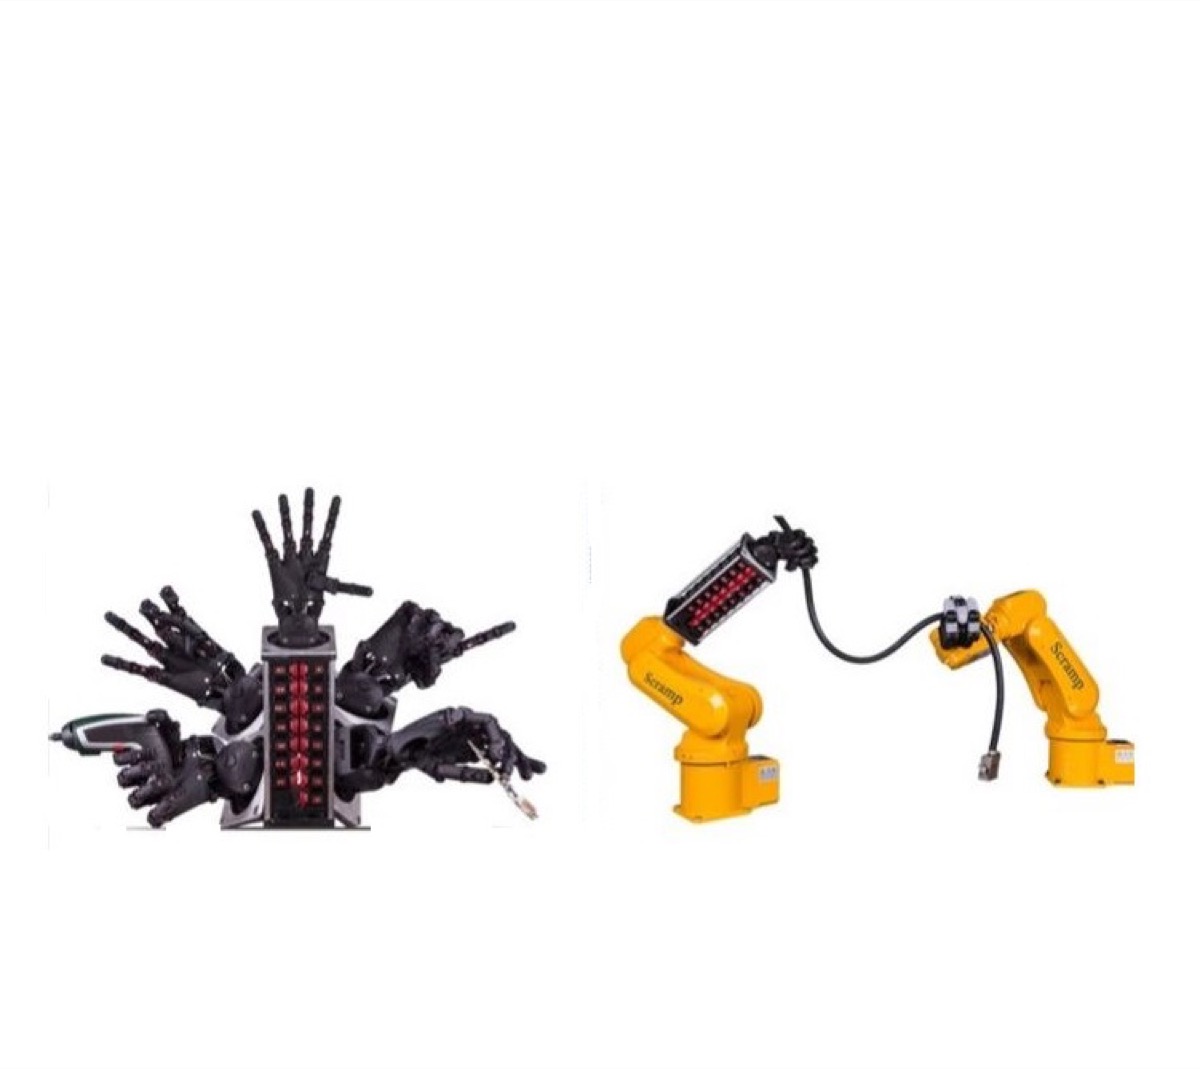
DexHand-5F · 第一代(现役)
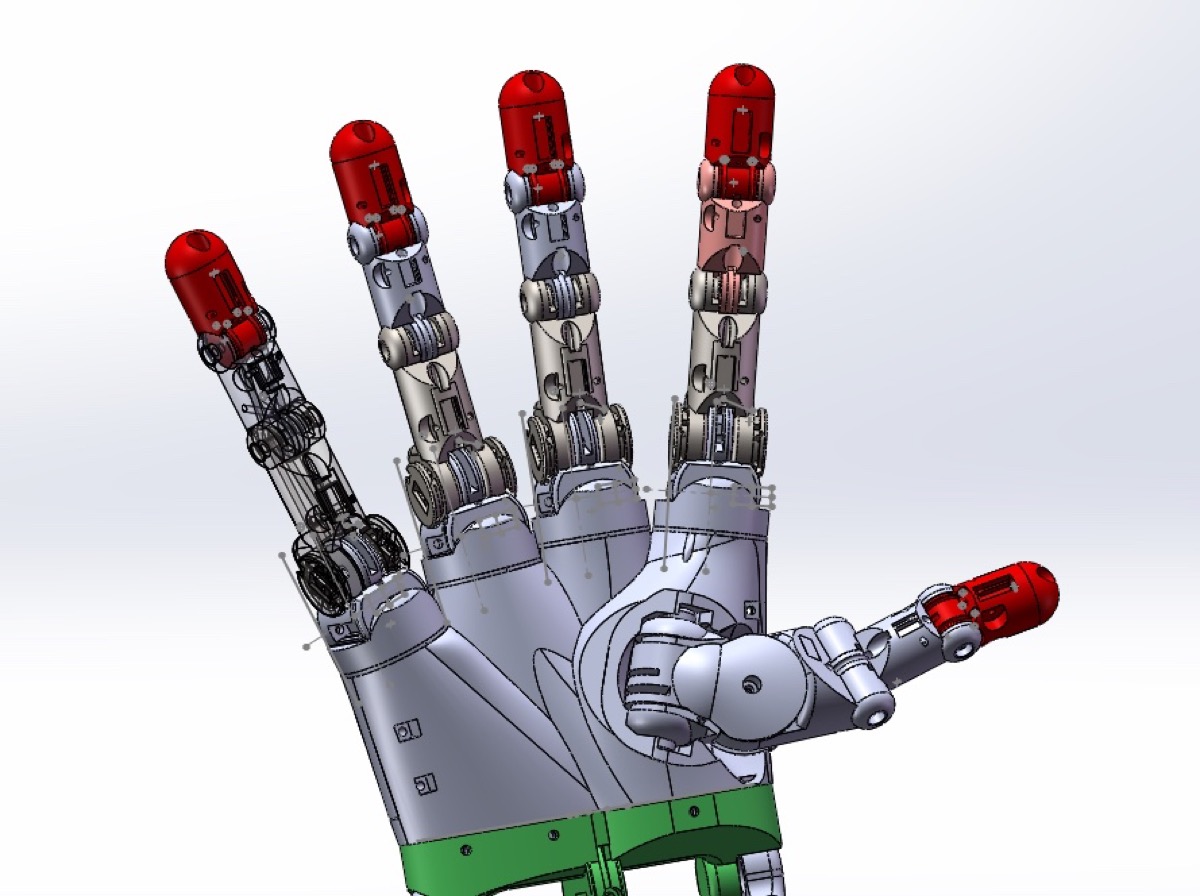
五指仿生灵巧手
- 17 台伺服驱动电机,17 个主动自由度,五指独立弯曲与拇指对掌
- 左手 / 右手成对供货,可装于六轴机械臂、并联机器人或人形本体
- 配套多轴一体伺服驱动器(塔式),EtherCAT 总线,CODESYS / 自研 GUI 编程
- 提供与实机一致的虚拟手仿真,离线编程与在线联调同一套控制器
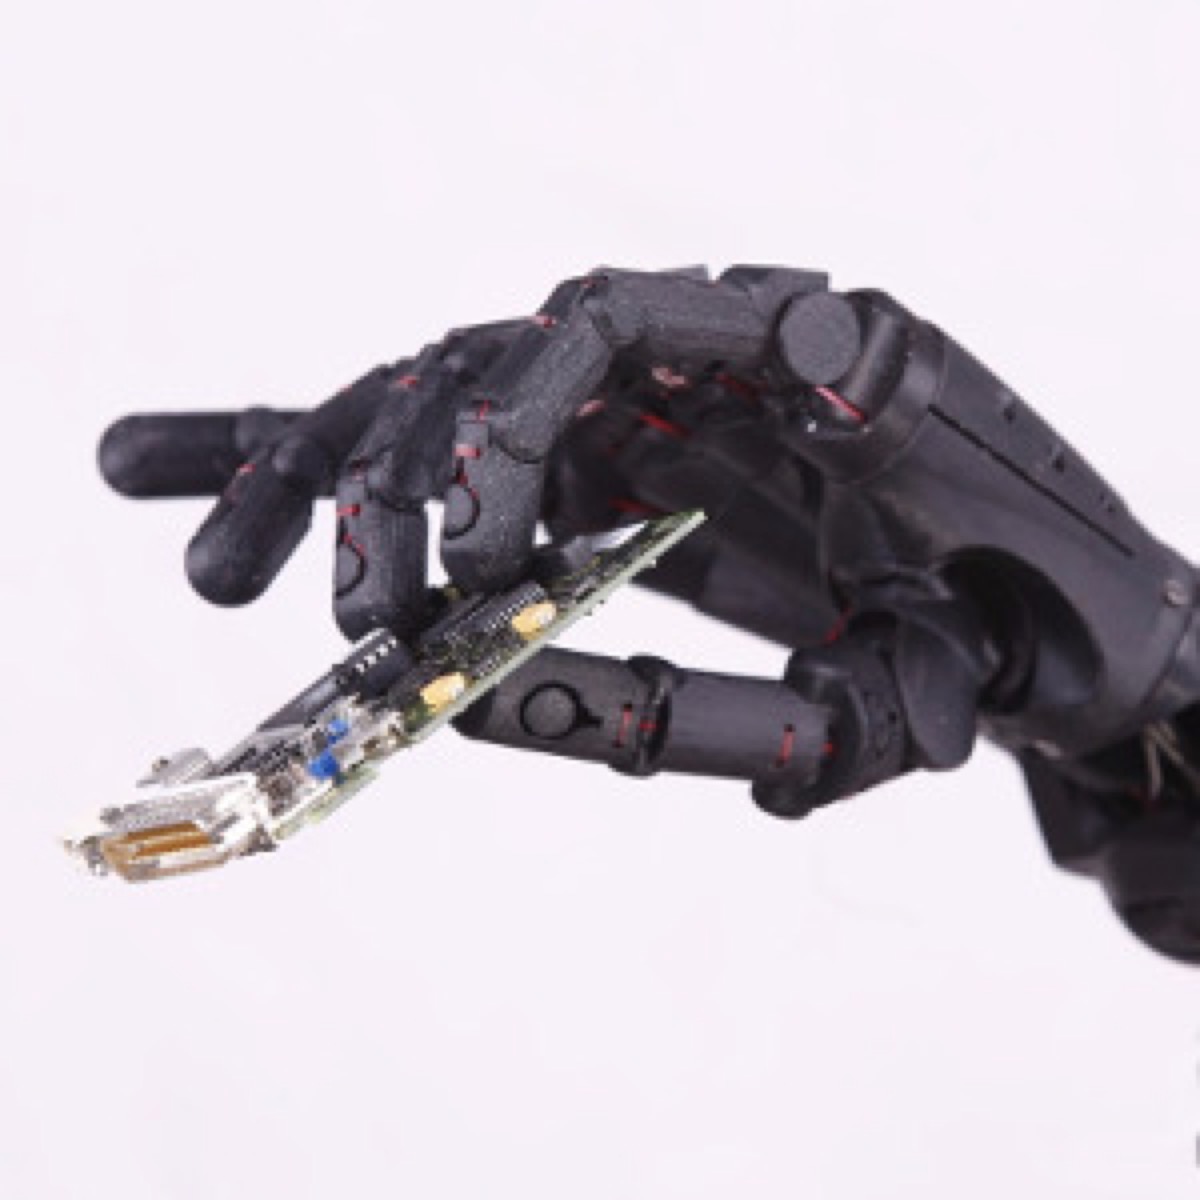
- 已验证:抓取 PCB、工具、日用品;肌电(EMG)传感器驱动演示
DexGrip-3F
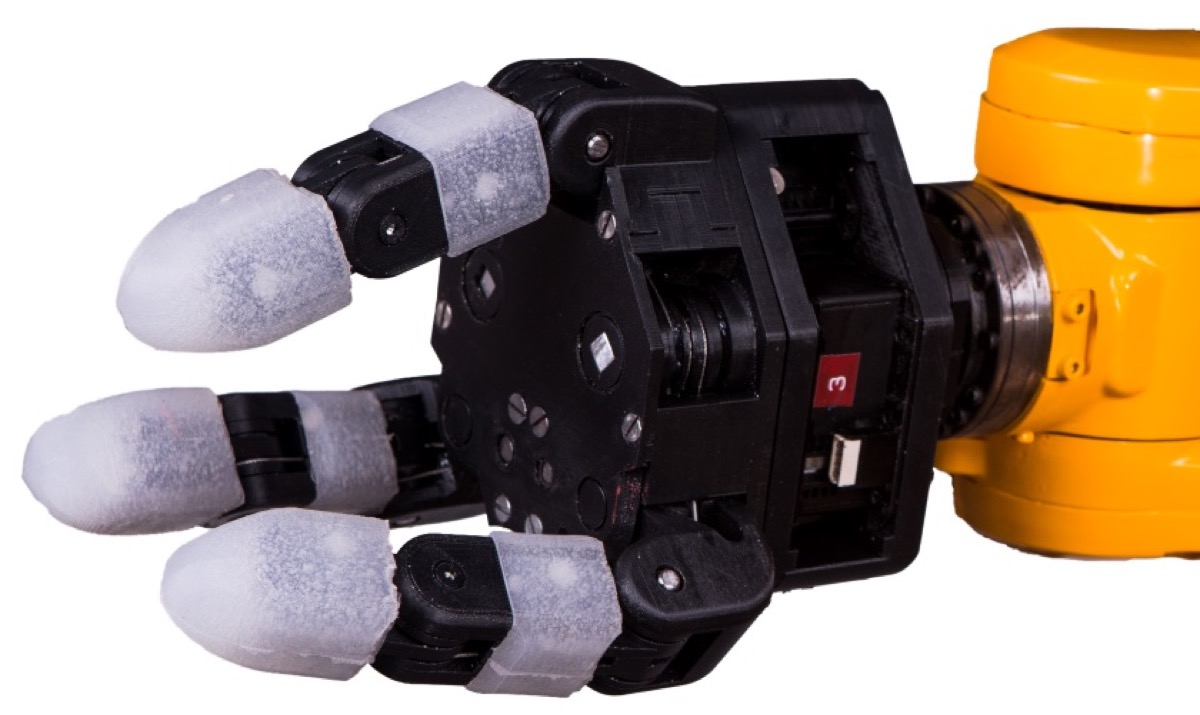
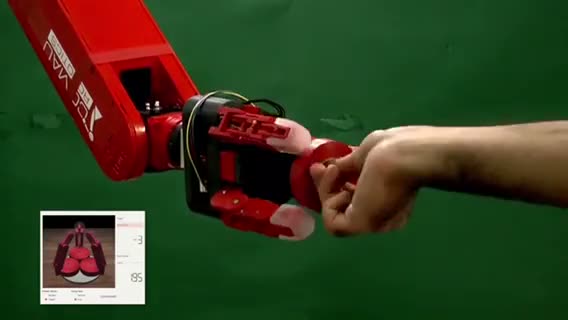
三指自适应夹爪
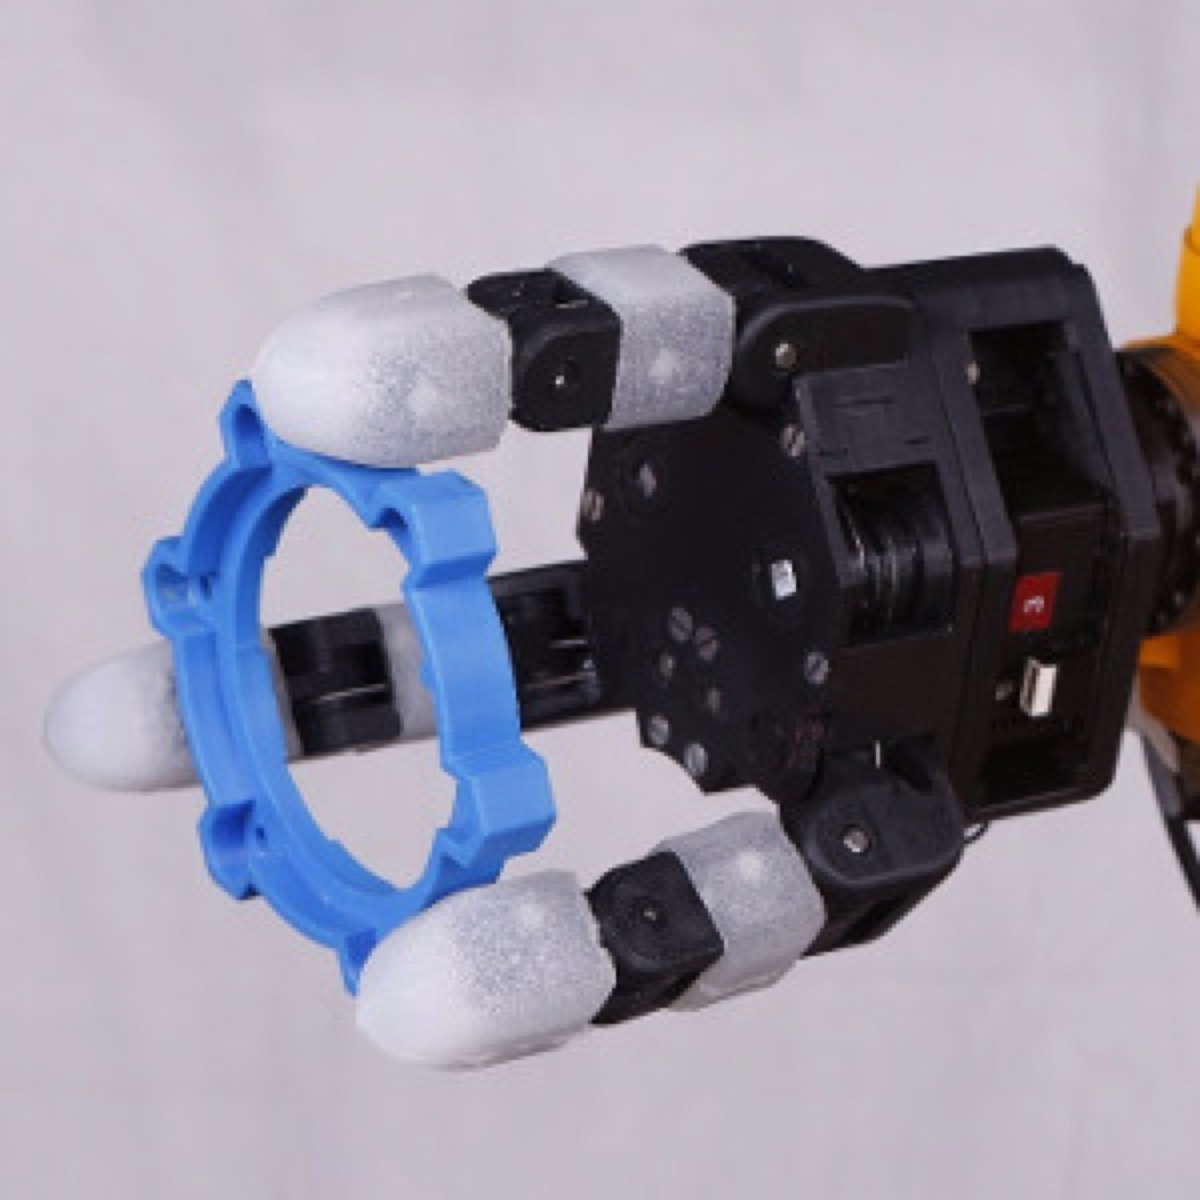
- 三种抓取模式:包夹(球体 / 柱体 / 软包)、捏夹(细小零件)、内撑(管件 / 环状物内壁)
- 三指 120° 对称分布,多关节联动自适应贴合物体轮廓,容错率高
- 高负载自重比,适合机械臂末端与无人机挂载抓取
- 力控反馈:可调抓取力,兼顾重物与易碎件
在线 3D 预览 · 灵巧手装配体(STL,6.7 MB)拖动旋转 · 滚轮缩放 · 右键平移
加载模型中…
模型为装配体外形,用于选型与安装尺寸参考;完整 URDF / Mesh 请通过“开源社区版”免费获取。